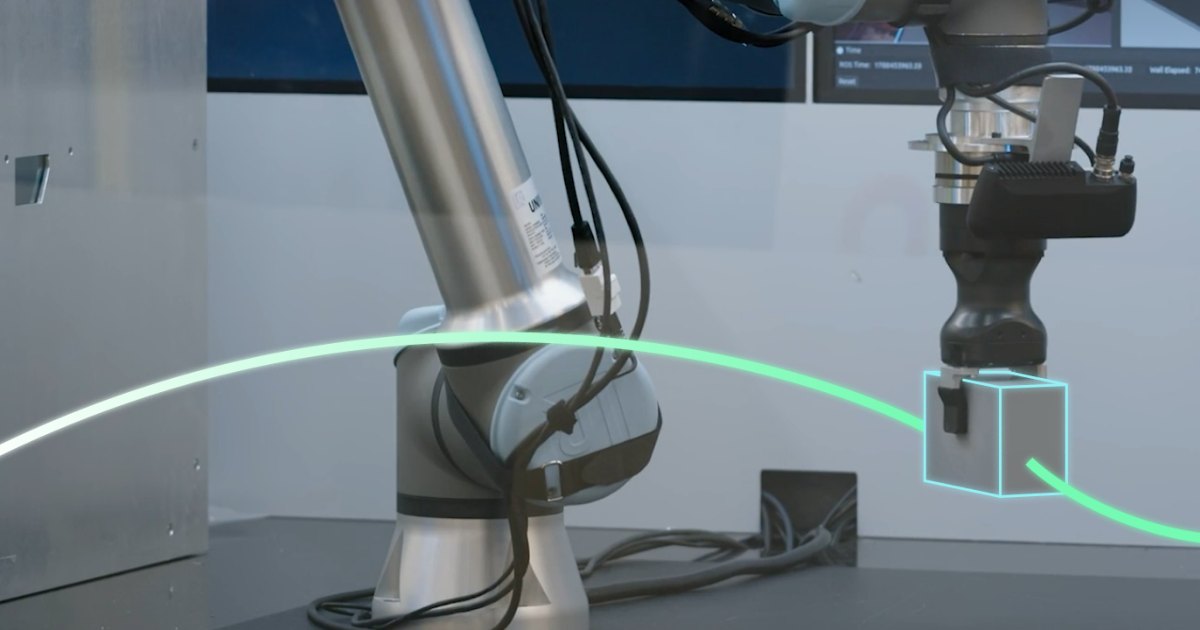
인트린식(Intrinsic)이 9월 22일 캐나다 토론토에서 열린 ROSCon 2026에서 자사 산업용 로보틱스 플랫폼의 핵심 부분을 오픈소스로 공개했습니다. 이름은 인트린식 코어(Intrinsic Core), 라이선스는 Apache 2.0이고 저장소는 github.com/intrinsic-ai/intrinsic-core입니다. 2021년 알파벳의 문샷 조직에서 떨어져 나온 회사이고, 올해 2월에는 구글 조직으로 편입됐어요.
무엇이 나갔는지부터 보는 편이 좋겠습니다. 하드웨어 독립적인 실시간 제어 프레임워크인 인트린식 컨트롤(Intrinsic Control), NVIDIA FoundationPose를 쓰는 6-DoF(6자유도) 자세 추정, 충돌을 피하는 경로를 자동으로 만드는 모션 플래닝, 센서 피드백으로 그리퍼가 부품의 위치와 방향에 맞춰 잡게 하는 그래스프 플래닝(grasp planning), Gazebo 기반 시뮬레이션, 카메라 캘리브레이션, 그리고 지원 로봇·그리퍼·3D 카메라용으로 미리 맞춰 둔 ROS 드라이버입니다. 회사는 이것을 "매일 실제 제조 배포에 쓰는 바로 그 기능과 서비스"라고 설명했습니다. 클라우드가 없어도 된다는 점도 분명히 적었는데요, 사전 구성된 환경이 로컬 하드웨어에서 그대로 돌아간다고 밝히면서 용례로 "사내 온프레미스 생산 라인"을 들었습니다.
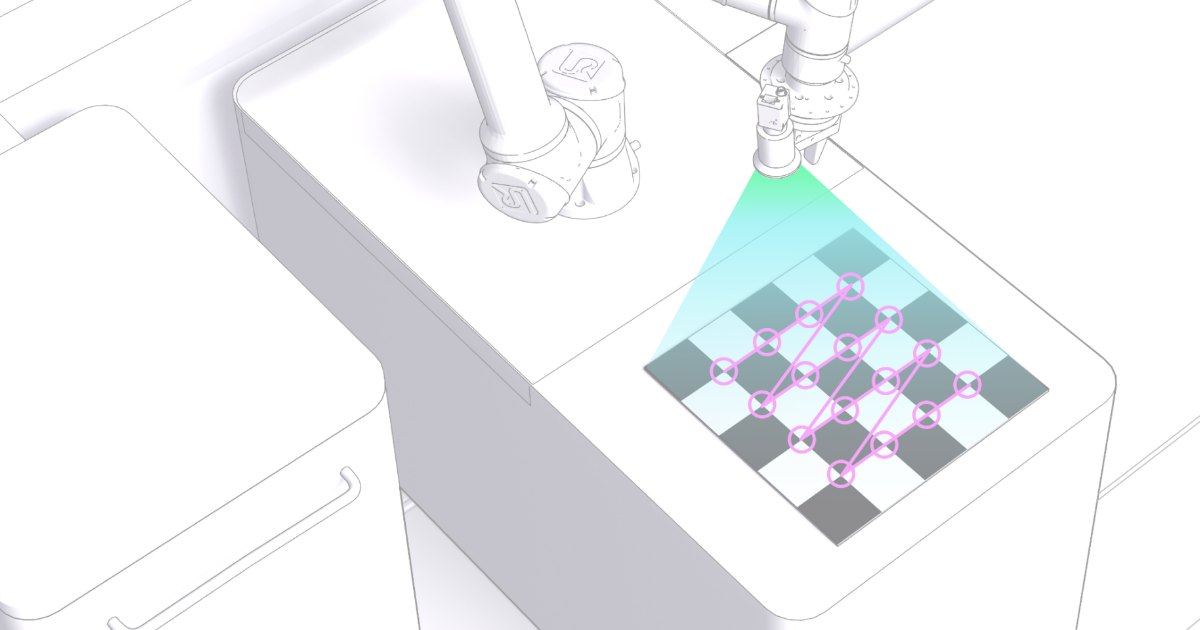
출처: Intrinsic
남은 것도 회사가 같은 글에 적어 두었습니다. 고급 AI 모델, 엔터프라이즈 플랫폼인 플로우스테이트(Flowstate), 그리고 산업용 클라우드 서비스입니다. 여기에 한 문장이 더 붙어 있어요. 인트린식 코어로 만든 솔루션은 "리팩터링이나 코드 재작성 없이" 그 유료 서비스들과 그대로 물린다고요.
▸ 경계선이 가중치 위에 그어지지 않았습니다
두 목록을 나란히 놓고 보면 선이 어디에 그어졌는지가 드러납니다. 지난 몇 해 우리가 익숙해진 오픈과 클로즈드의 경계는 가중치였죠. 모델을 열 것인가 닫을 것인가, 열더라도 후학습은 남길 것인가. 인트린식이 그은 선은 다른 자리에 있습니다. 물리를 직접 상대하는 결정론적 계층, 그러니까 실시간 제어, 경로 계획, 캘리브레이션, 드라이버가 바깥으로 나갔고, 모델과 클라우드가 안에 남았습니다.
통념은 반대쪽이었습니다. 밀리초 단위로 궤적을 갱신하고 안전을 보장하는 제어 소프트웨어야말로 아무나 만들지 못하는 해자이고 그 위에 얹히는 AI는 갈수록 흔해진다는 것이, 로보틱스 쪽에서 오래 들려오던 이야기였어요. 이번 릴리스는 그 통념대로 읽히지 않습니다.
다만 인트린식이 "제어는 이제 범용재"라고 말했다고 단정할 수는 없습니다. 회사는 그런 표현을 쓴 적이 없고, 공개 이유로는 개발자 저변 확대와 접근성을 들었습니다. 더 정확한 표현은, 이 계층에서는 독점해서 얻는 값보다 진입로를 넓혀서 얻는 값이 크다고 판단했다는 쪽이겠죠. 그리고 그 진입로를 숨기지도 않았습니다. 리팩터링 없이 유료 계층으로 이어진다는 문장이 그 설계를 그대로 보여 주는 자리니까요.
▸ 종류가 새로운 게 아니라 출처가 다릅니다
물론 오픈소스 실시간 제어나 모션 플래닝이 이번에 처음 생긴 것은 아닙니다. ROS 생태계에는 ros2_control과 MoveIt이 오래 있었고 시뮬레이션은 Gazebo가 맡아 왔죠. 달라진 것은 종류가 아니라 출처입니다. 인트린식의 CTO이자 Open Robotics 공동창업자인 브라이언 저키는 이 차이를 이렇게 말했습니다. "우리가 지나가다 코드를 툭 놓고 가면서 '재밌게 쓰세요'라고 하는 게 아닙니다. 이번 주에 공유하는 것은 우리 소프트웨어 스택 그 자체의 핵심입니다." 드라이버가 미리 튜닝돼 있고 센서 캘리브레이션과 제어가 묶여서 나온다는 것, 로봇을 현장에 실제로 세워 보신 분들은 이 두 줄이 몇 주치 작업인지 아실 겁니다.
이 회사와 ROS 사이에는 사연이 하나 있는데요. 2022년 12월 인트린식은 ROS를 만들어 온 Open Robotics의 영리 부문을 인수했습니다. ROS와 Gazebo의 지식재산권은 비영리 재단인 OSRF에 그대로 남는 조건이었지만, 알파벳 밑에서 ROS가 안전하겠느냐는 물음이 그 뒤로 한동안 커뮤니티에 돌았어요. 이번 공개는 그 물음에 약속이 아니라 코드로 답한 셈입니다. 그렇다고 거버넌스 문제가 정리됐다고 보기는 어렵습니다. 지식재산권은 여전히 재단에 있고 인트린식은 올해 2월 구글 본체로 들어갔으니까요. OSRF의 CTO 제프리 빅스는 이번 공개를 두고 "로보틱스 개발이 앞으로 어디로 갈지 보여 주는 사례"라고 평가했습니다.
▸ 이 릴리스가 겨냥한 곳은 CNC 몇 대를 놓고 돌리는 현장입니다
같이 나온 물건 하나가 이 이야기를 조금 더 구체적으로 만듭니다. 오픈 머신 텐딩 솔루션(OMTS)이라는 레퍼런스 설계인데요, CNC 공작기계에 소재를 물리고 가공이 끝난 부품을 빼내는 작업을 AI로 처리하는 예제입니다. FANUC과 Universal Robots의 하드웨어를 바꿔 끼울 수 있도록 만들었고요. 인트린식은 미국과 유럽에만 부품을 깎는 사업체가 수만 곳인데 그중 자동화를 갖춘 곳은 극히 일부라고 적었습니다. 로봇 한 대 값보다 그 로봇을 자기 현장에 맞춰 세우는 비용이 더 컸던 곳들이죠. 같은 회사가 올해 처음 연 AI for Industry Challenge에 115개국에서 5,000명 넘는 개발자가 몰렸다는 사실을 함께 놓고 보면, 이 릴리스가 겨냥하는 사람이 누구인지는 비교적 분명합니다.
그래서 이 발표를 읽고 확인해 볼 것이 몇 가지 남습니다. 우리 현장 하드웨어의 드라이버가 지원 목록에 있는지, 우리가 요구하는 실시간성이 이 프레임워크가 보장하는 수준과 맞는지, 그리고 조금 더 근본적으로는 우리 제품의 가치가 어느 계층에 얹혀 있는지요. 열어서 저변을 얻고 남겨서 수익을 얻는 구조는 로보틱스만의 것이 아니고 앞으로도 계층을 바꿔 가며 반복되겠죠. 우리가 서 있는 층이 열리는 쪽인지 남는 쪽인지, 한 번쯤 따져 볼 필요가 있습니다.
커버 이미지: 오픈 머신 텐딩 솔루션 시연 장면 — Intrinsic
전체 사이트에서 댓글·관련 글을 함께 보시려면
이야기 공장에서 보기 →